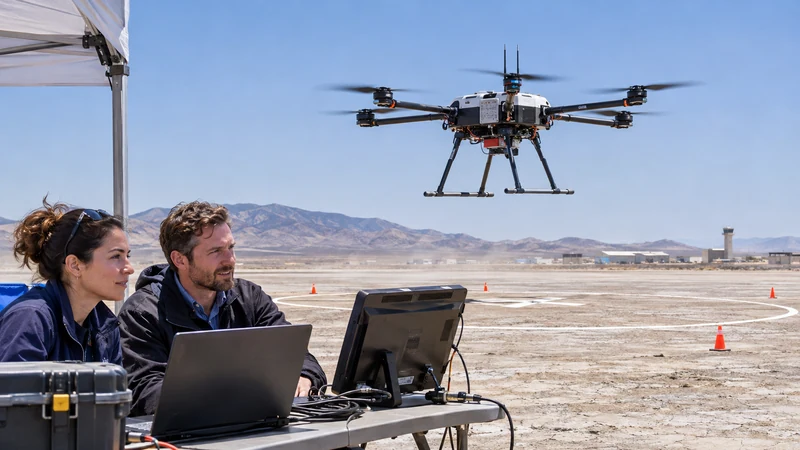
La NASA ha completato una dimostrazione di SPLICE, un sistema progettato per aiutare veicoli spaziali a riconoscere il terreno, evitare pericoli e raggiungere autonomamente un punto di atterraggio sicuro. L’esperimento è stato eseguito con un drone Alta-X sopra Rogers Dry Lake, vicino all’Armstrong Flight Research Center in California.
Durante il test del 27 agosto, reso pubblico il 4 novembre, il drone ha riprodotto manovre di discesa e atterraggio lunare. Il payload ha osservato la superficie, costruito mappe digitali ad alta risoluzione e valutato l’area prevista. Se il punto risultava non sicuro, la guida spostava il veicolo verso una zona alternativa.
SPLICE riunisce guida, navigazione e controllo con sensori capaci di misurare il terreno. La precisione è fondamentale per missioni che devono scendere vicino a risorse, strumenti o infrastrutture già presenti, senza affidarsi soltanto a coordinate programmate prima del volo.
Il sistema è stato sviluppato al Johnson Space Center di Houston. Gli specialisti dell’Armstrong hanno integrato l’hardware sul drone e condotto prove in giugno e luglio su comunicazioni, telemetria, gestione dei dati e comandi. Questi passaggi hanno preparato la simulazione completa della discesa.
Un drone terrestre non riproduce gravità, vuoto, polvere e illuminazione di una missione sulla Luna o su Marte. Offre però una piattaforma recuperabile per controllare algoritmi e sensori in movimento, ripetere le manovre e raccogliere dati senza rischiare un lander spaziale costoso.
Il responsabile Davis Adams ha indicato che la prova ha aumentato il livello di maturità tecnologica e prepara l’integrazione in futuri voli robotici e con equipaggio. La NASA ha già lavorato con fornitori di lander lunari che usano dati e componenti derivati dallo sviluppo di sistemi di atterraggio preciso.
L’agenzia prevede di inserire la guida nel catalogo software NASA, rendendola disponibile all’industria secondo le condizioni previste. Alcune imprese stanno valutando non solo l’atterraggio di precisione, ma anche estensioni per la mobilità autonoma sulla superficie, dove riconoscere ostacoli resta essenziale.
Il programma nasce da quasi dieci anni di prove. Esperimenti precedenti hanno simulato traiettorie di discesa nel 2019 e dimostrato sensori NASA nel 2020. La nuova campagna unisce questi elementi in una catena più completa, dalla percezione del terreno alla scelta della zona sicura.
Il prossimo confronto dovrà avvenire su piattaforme sempre più vicine a un veicolo spaziale. La dimostrazione conferma la comunicazione tra payload, drone e guida autonoma, ma l’affidabilità richiesta da una missione dipenderà da ridondanza, test ambientali e comportamento in superfici con pochi riferimenti visivi.
Il valore del test sta anche nell'unione di percezione e decisione: non basta riconoscere rocce o pendenze, il veicolo deve aggiornare la traiettoria entro tempi stretti. Su Luna e Marte, dove il controllo da Terra arriva in ritardo, questa autonomia può separare un atterraggio utile da una perdita di missione.