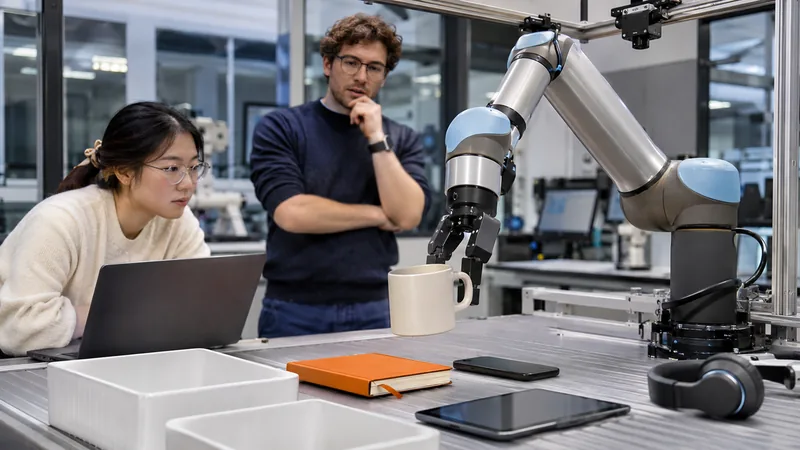
Un gruppo di MIT e New York University ha sviluppato FLEX, una piattaforma che aiuta i robot a interpretare istruzioni in linguaggio naturale senza limitarsi al significato letterale. Il sistema cerca di dedurre vincoli generali dal contesto e di applicarli a situazioni nuove.
Un comando apparentemente semplice può contenere implicazioni non espresse. Se una persona chiede di spostare oggetti lontano da una tazza di caffè, il robot dovrebbe capire che un computer è più vulnerabile a una fuoriuscita rispetto a un quaderno chiuso. Le regole rigide non coprono tutte le combinazioni possibili.
FLEX usa modelli linguistici per proporre conoscenze di senso comune e le trasforma in vincoli utilizzabili dal sistema di pianificazione. L’obiettivo è impedire azioni che rispettano le parole ma violano l’intenzione. Le prove presentate sono soprattutto in simulazione, un ambiente controllato nel quale è possibile misurare molti scenari.
Il metodo non garantisce che il robot comprenda davvero il mondo. Un modello linguistico può introdurre pregiudizi o deduzioni errate, e gli oggetti fisici hanno proprietà che una descrizione testuale non cattura. Per applicazioni reali servono sensori, limiti di sicurezza, verifica umana e possibilità di fermare il sistema.
La ricerca sarà presentata in una conferenza scientifica e propone un modo per unire conoscenza generale e controllo robotico. Il passo successivo è trasferire FLEX da ambienti virtuali a laboratori e case, verificando se sa riconoscere l’incertezza e chiedere chiarimenti quando un comando ammette interpretazioni incompatibili.